







기술 논문 개요
CO₂ 레이저 및 스캔 헤드 서브시스템 통합의 과제
생산 현장의 결과는 부품 사양이 아닌 하위 시스템의 성능에 의해 결정된다.
CO₂ 레이저는 펄스 성능, 출력 전력, 파장을 기준으로 선정됩니다. 스캔 헤드는 조사 영역 크기, 스팟 크기, 속도, 정밀도를 기준으로 선정됩니다. 각 구성 요소는 개별적으로 사양이 정해집니다. 그러나 생산 현장의 결과는 이 두 요소가 함께 어떻게 작동하느냐, 즉 개별 데이터시트에는 설명되지 않은 광학 빔 매칭, 기계적 정렬 및 전기적 통합에 달려 있습니다.
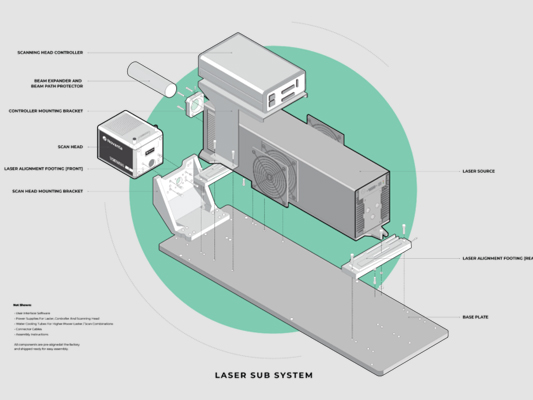
노반타(Novanta)의 세 저자(다니엘 슈(Daniel Schue), 저스틴 콘로이(Justin Conroy), 말테 헤메리히(Malte Hemmerich))가 작성한 이 기술 문서는 다음과 같은 통합 문제를 다룹니다: 스캔 헤드 유효 개구부와 레이저 1/e² 빔 직경 간의 1.5배 비율이 최적의 조건인 이유, 30W 이상의 CO₂ 레이저에서 광섬유 전달 방식이 왜 한계에 부딪히는지, 그리고 웨지 방식 또는 심(shim) 방식의 장착 발을 갖춘 노반타(Novanta)의 사전 정렬된 Synrad 베이스플레이트가 기존의 표준으로 여겨지던 2개의 거울 정렬 공정을 어떻게 대체하는지 설명합니다.
주요 요점은 다음과 같습니다:
- 서브시스템 성능이 부품 선정과는 별개의 공학적 문제인 이유 — 그리고 데이터시트에서 간과하는 점
- 스캔 헤드의 유효 개구부와 레이저 1/e² 빔 직경 간의 1.5배 비율이 회절 고리 없이 99%의 에너지를 전달하는 원리
- CO₂ 레이저에서 광섬유 전달이 한계에 부딪히는 시점: 레이저 출력이 약 30 W를 초과하면 자유 공간 광학 시스템이 필수적으로 적용되어야 합니다
- Novanta의 사전 정렬된 서브시스템 접근 방식이 대체하는 것: 기존의 2개의 거울과 2개의 타겟을 이용한 정렬 과정
- 실용적인 마운팅 풋 선택: 심(shim) 기반(이산형) 대 웨지(wedge) 기반(연속형, 더 정밀함)
가우시안 개구부 매칭 계산식, 인광 스크린 정렬 기법, 심과 웨지 마운팅 풋 비교, 그리고 Novanta 서브시스템 아키텍처(레이저 + 스캔 헤드 + ScanMaster 컨트롤러)에 대한 자세한 내용은 전체 기술 문서를 다운로드하여 확인하십시오.
